
 Worksheets
Examen bimestral 3er per - 11° SIM.
Total questions: 16
Worksheet time: 27mins
Escriba el/los nombre/s completo/s:
¿Qué es un sensor ultrasónico?
ES un dispositivo que puede ver un objeto directamente y detectar su ubicación
Es un dispositivo que usando ondas encuentra un objeto, que se refleja y es medido en distancia.
Es un dispositivo que cuando se conecta detecta un objeto con tecnología de posicionamiento.
Es un objeto que puede medir una coordenada, triangularla y dar una distancia exacta.
¿Cómo funciona un sensor ultrasónico?
Emite pulsaciones acústicas cortas, detectando objetos que después reflejarán la pulsación. La medición se basa en el tiempo entre emitir y recibir la pulsación.
Emite un señal infrarroja para detectar la posición del objeto, cuando la onda infrarroja rebota se puede inferir la distancia.
Detecta el tiempo de espera de un objeto que se encuentra estático en algún punto para así detectar la distancia.
Por medio de la tecnología de posicionamiento global y la librería del Arduino puede detectar fácilmente un objeto a una distancia corta.

En el esquema de conexión mostrado en la imagen el pin 12 y 13 deben configurarse respectivamente como:
Entrada y salida
Ambos como salidas
Ambos como entradas
Salida y entrada

En código mostrado en la imagen, la instrucción "pulseIn" sirve para:
Generar un pulso de corriente al Arduino
Devuelve la longitud del impulso en microsegundos o 0 si no se recibe un pulso completo dentro del tiempo de espera
Espera indeterminadamente una señal enviada para calcular una distancia.
Guarda un tren de pulsaciones consecutivas para detectar una barrera

En el bloque de código mostrado en la imagen la lineal 7 sirve para:
Para calcular únicamente el tiempo de espera entre el trayecto de la señal acústica.
Obtener la distancia en metros y luego hacer las divisiones para convertirlas a centímetros.
Obtener la longitud de la señal acústica de ida y regreso, posteriormente hacer un arreglo matemático para obtener solo un trayecto y así la distancia.
Genera una señal que puede determinarse a 29 cuadros y después acortarla para optimizar recursos de maquina en el Arduino.
¿Qué es un servomotor?
Es un motor común y corriente que se potencia con un sistema de engranajes.
Es un dispositivo rotativo que únicamente gira 90°.
Es un motor eléctrico que se acciona con alta eficiencia y precisión. Apoyado en un sensor para que pueda quedar en una posición exacta.
Es un dispositivo eléctrico que tiene tres puntos de conexión los cuales lo posicionan en 0°, 90° y 180°
¿Cómo funciona un servomotor?
De acuerdo al nivel de voltaje entregado en cada uno de los movimientos hace un calculo que determina su posición y así saber cual es el ángulo en el cual se encuentra ubicado.
En este dispositivo se ubica un microcontrolador de memoria reducida que graba internamente su recorrido anterior y lo tiene en cuenta para su próximo movimiento.
Por medio de un pulso de salida ubica una posición aleatoria del eje y así poder desplazarse en cualquier sentido.
Por medio de un encoder (sensor) puede retroalimentar su posición y así controlar su velocidad de rotación y posición. La señal de control, representa el comando de posición final para el eje.

En el esquema de la imagen mostrada se puede decir que el pin 9 debe estar configurado como:
Salida
Entrada
Ambas
Escritura
¿Para qué sirve la instrucción "Servo.attach()"?
Sirve para detectar las señales emitidas por el servo
Sirve para especificar el numero de pines del servo
Sirve para asignar el pin de conexión del servo
Sirve para retroalimentar las variables asignadas al servo
¿Para qué sirve la instrucción "Servo.write();" ?
Sirve para hacer una escritura digital al servo de un valor determinado.
Sirve para hacer una escritura análoga al servo de un valor determinado.
Sirve para asignar un ángulo análogo-digital al servo de un valor determinado.
Sirve para asignar el pin digital al servo.

En la imagen anterior el dispositivo conectado al Arduino esta configurado como:
Salida
Entrada
Salida y entrada a la vez.
Escritura
¿Para qué sirve la instrucción "map(PotVal,0,1023,0,179)"?
Sirve para ajustar todos los dispositivos conectados de manera digital a un valor específico.
Sirve para que la posición de puerto no se vaya a pasar de dos valores dados.
Sirve para linealizar la señal leída de un dispositivo y ajustarla a la resolución del Arduino
Sirve para que el valor de un potenciómetro tome 4 valores específicos.
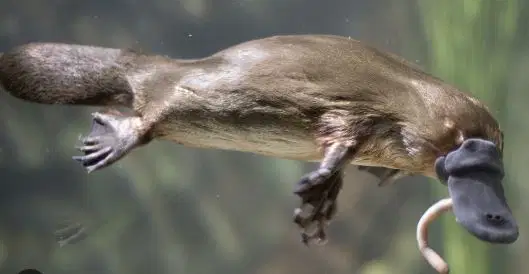
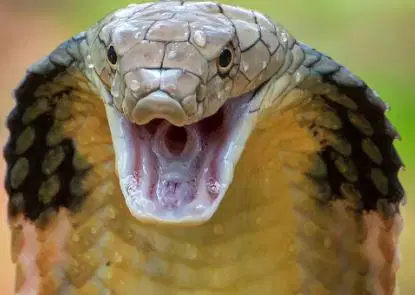
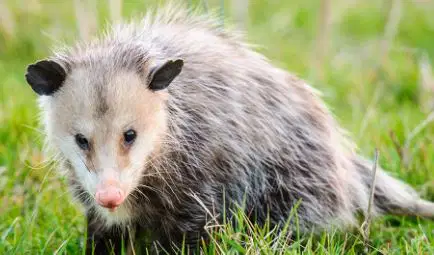
¿A cual de los siguientes animales se asemeja el funcionamiento del ultrasonido?

Cuando conectamos un dispositivo en un puerto analógico (A0 - A5) siempre se debe declarar en la sección de configuración.
Verdadero
Falso
La instrucción "Servo Servo; " sirve para darle nombre únicamente al servomotor conectado al Arduino
Verdadero
Falso

