
 Worksheets
recuperação de robotica
Total questions: 56
Worksheet time: 2hrs 51mins
Qual dos seguintes é o princípio de funcionamento de um sensor de obstáculos IR?
O sensor emite um feixe de luz infravermelha e detecta a reflexão da luz.
O sensor emite um feixe de luz infravermelha e detecta a absorção da luz.
O sensor emite um feixe de luz infravermelha e detecta a difração da luz.
Todas estao corretas
Qual dos seguintes métodos é usado para controlar a velocidade de um motor DC?
Corrente direta
Tensão direta
Repimboca da parafuzeta (direita)
Modulação de largura de pulso (PWM)
Qual dos seguintes é a principal vantagem de um sensor de obstáculos IR?
É barato.
É preciso.
É resistente a condições adversas.
Todas estao corretas
Qual dos seguintes métodos é usado para controlar a direção de rotação de um motor DC?
Inversão de polaridade da tensão
Inversão de polaridade da corrente
Resistores
Modulação de frequência (FM)

Um kit chassi 2WD robô é um conjunto de peças que são usadas para construir um robô com duas rodas. Quais das seguintes peças são normalmente incluídas em um kit chassi 2WD robô?

Chassi

Motores DC

Rodas

Todas estão corretas
Qual dos seguintes é o princípio de funcionamento de um sensor de distância ultrassônico?
O sensor emite um pulso de som e mede o tempo que leva para o som retornar
O sensor emite um feixe de luz e mede a quantidade de luz que é refletida.
O sensor emite um campo magnético e mede a distância até o objeto que perturba o campo.
Ele pode medir distâncias em ambientes com interferência eletromagnética.
Qual é o principal objetivo de um sensor de estacionamento?
Facilitam o estacionamento.
Medir a distância entre o carro e um obstáculo.
Ajudar o motorista a estacionar o carro com segurança.
Verificar se há obstáculos na frente do carro.
Quais são os dois tipos principais de sensores de estacionamento?
Ajudam a evitar colisões.
Sensores ultrassônicos e sensores infravermelhos.
Sensores ultrassônicos e sensores de visão artificial.
Sensores ultrassônicos e sensores de radar.
Qual é a diferença entre um display LCD e um display OLED?
Os displays LCD usam luz de fundo, enquanto os displays OLED não.
Os displays LCD são mais brilhantes do que os displays OLED.
Os displays OLED são mais eficientes em termos de energia do que os displays LCD.
Todas as opções estão corretas.

Quais são as principais vantagens de usar o Arduino na robótica?
É acessível e fácil de usar.
É flexível e pode ser usado em uma variedade de aplicações.
Tem uma grande comunidade de suporte online.
Todas as opções estão corretas.
Qual foi a primeira máquina que pode ser considerada um robô?

O Talos grego

O Golem de Praga

O Homem de Lata de "O Mágico de Oz"

Nenhuma das anteriores
Qual foi o primeiro robô real a ser construído?
O Autômato de Vaucanson
O Robô de Maillardet
O Robô de Kempelen
O Robô Numero 7
Qual foi o primeiro robô a ser usado na indústria?
O Robô PUMA
O Robô FANUC
O Robô Unimate
O Robô TucTuc
Qual é o futuro da robótica?
Os robôs se tornarão cada vez mais inteligentes e autônomos.
Os robôs serão usados em uma variedade de aplicações, incluindo a indústria, a medicina e o espaço.
Os robôs podem eventualmente se tornar tão inteligentes quanto os humanos.
Todas estão corretas
Qual é a principal aplicação de um sensor de temperatura em um sistema de controle de clima?
Medir a temperatura do ambiente
Controlar a temperatura do ambiente
Monitorar a umidade do ambiente
Verificar a pressão atmosférica
Qual é a principal função de um sensor de luz em um sistema de automação residencial?
Controlar a intensidade da luz artificial
Regular a temperatura ambiente
Monitorar a qualidade do ar
Verificar a presença de intrusos
Qual é a principal vantagem de um sensor de umidade em um sistema de irrigação automática?
Reduzir o consumo de água
Controlar a temperatura do solo
Evitar a formação de gelo
Monitorar a pressão da água

Qual nome desse modelo?
UNO
MEGA
DUO
NANO

Qual nome desse modelo?
UNO
MEGA
DUO
NANO

Qual nome desse modelo?
UNO
MEGA
DUO
NANO

Escreva (CC) para Corrente Continua ou (CA) para Corrente Alternada
(a)

Escreva (CC) para Corrente Continua ou (CA) para Corrente Alternada
(a)

Devemos tomar cuidado com eletricidade?
Sim
Não

Indique se o componente é de entrada ou saída. (BOTÃO)
Entrada
Saída

Indique se o componente é de entrada ou saída. (LED)
Entrada
Saída

O circuito ao lado é do tipo:
Eficiente
Simples
Em paralelo
Em série

O circuito ao lado é do tipo:
Em série
Em paralelo
Em fila
Complexo
A diferença de potencial (DDP), é conhecida também como:
(a)
Faça a combinação correta

Possui diferença de potencial

É utilizado para interromper a energia em um circuito.

Transforma energia elétrica em energia luminosa.

Possui cargas elétricas em equilíbrio elétrico.

Qual é no nome desse componente?
Motor
Relé
RGB
Bobina

Quantos Voltz deve ser conectado como fonte externa na Ponte H?
+5V
+16V
+12V
+2V
Qual nome do componente é utilizado para diminuir a corrente?
(a)


Que tipo de corrente é essa ?
Alternada
Continua
Bateria
Tomada de casa

Qual o nome deste fios ?
Jumpers
Led
Servo motores
Módulos ultra-sônicos
O que é um algoritmo ?
(a)
Qual o nome damos para as peças físicas do computador?
Software
Peças
Hardware
Firewall

O motor shield L293D é um componente eletrônico, uma placa de circuito impresso com conectores que você encaixa na parte superior da placa Arduino. Qual a principal função do shield L293D?
Nenhuma das alternativas.
Aumentar a funcionalidade da placa Arduino, interrompendo as conexões.
Diminuir a funcionalidade da placa Arduino, permitindo as conexões.
Aumentar a funcionalidade da placa Arduino, bloqueando as conexões.
Aumentar a funcionalidade da placa Arduino, facilitando as conexões.
Os robôs de vários tamanhos e dotados de sensores e atuadores realizam atividades consideradas difíceis ou perigosas para a
espécie humana, como, por exemplo:
Carga e descarga de materiais, desarmamento de bombas e minas terrestres, pintura em recinto fechado, exploração espacial.
Compra e venda de imóveis, desarmamento de bombas e minas terrestres, pintura em recinto fechado, exploração espacial.
Carga e descarga de materiais, desarmamento de bombas e minas terrestres, pintura em recinto fechado, correr maratonas.
Atividades físicas, compra e venda de imóveis, confecção de roupas, pintura em recinto fechado, exploração espacial.

Na aula "Kit Chassi 2WD robô", esse (a) depois de montado, exigiu a montagem de outros componentes eletrônicos utilizados na aula. A (b) motor shield Arduino L293D foi encaixada sobre a placa Arduino e o conjunto foi fixado com auxílio de fitas adesivas ou parafusos, sobre o (c) , mantendo os (d) dos motores voltados para as laterais. Depois, foram conectados os dois (e) DC nas portas M2 e M3 da placa motor shield.

Na aula “Sensor de Obstáculo IR”, aprendeu-se que esse componente possui um emissor, um receptor de (a) infravermelho e um circuito comparador para (b) com o Arduino. O receptor detecta a radiação infravermelha refletida na superfície e identifica variações de (c) . Assim, recomenda-se que as cores da superfície e das faixas limitantes, sejam pretas e brancas, permitindo um maior contraste. Os sensores dispostos têm a função de detectar a (d) de faixas limites presentes na (e) , impedindo assim, a saída do trajeto demarcado.
O termo seguidor de linha refere-se a um robô que tem a função de detectar, através de sensores de obstáculos infravermelhos, caminhos a percorrer, respeitando uma trajetória predeterminada. Mas para que isso aconteça, é preciso uma etapa importante que permite a criação dessa sequência de comandos. Qual seria esse processo?
Programação.
Avaliação.
Planificação.
Preparação.
Nenhuma das alternativas.
O sensor de distância ultrassônico HC-SR04 possui dois alto-falantes, um é responsável por emitir o pulso ultrassônico e o outro em captar o retorno deste pulso, além de quatro pinos utilizados na medição da distância. Identifique as partes.

Os (a) de distância são encontrados em muitos lugares e podem servir tanto como sensor de (b) , quanto para ajudar um robô a desviar de determinado (c) .
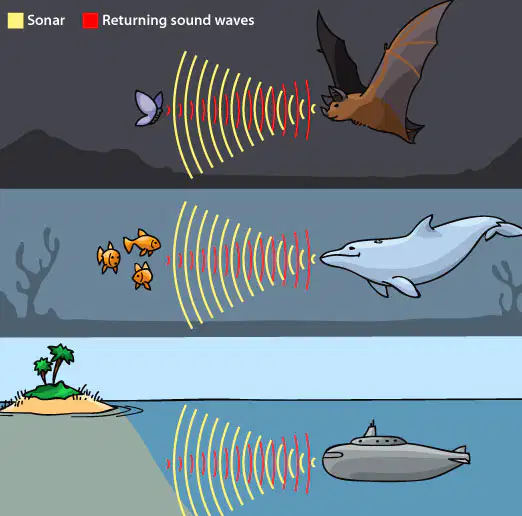
"O sensor se baseia no envio e recebimento de ________________." Qual sentença melhor completa o espaço em branco?
Ondas ultrassônicas.
Sons e imagens.
Arduino e placa mãe.
Proximidade e distância.

"O Display LCD, do inglês Liquid Crystal Display, ou simplesmente visor de cristal líquido, é..."
"...um mostrador de caracteres alfanuméricos muito utilizados para comunicação visual ."
"... um mostrador de intenções da placa arduino."
"... um template de imagens e sons para programar no chatbot."
"...um robô."

O Display LCD, do inglês Liquid Crystal Display pode ser encontrado:
Em diversos aparelhos domésticos, em algumas telas de dispositivos móveis, despertadores e calculadoras digitais.
Apenas em fábricas e escritórios.
Na sala de aula, para incrementar o funcionamento dos televisores.
No refeitório da escola.

A medição é definida como um processo pelo qual é determinado um valor e uma unidade para determinada grandeza a ser medida. Nesse processo são utilizados dispositivos chamados de (a) , que permitem padronizar objetos, como peças e produtos. Alguns exemplos são régua, termômetro, trena, balança, entre outros. Qual alternativa melhor completa o espaço entre parênteses?

Na aula Trena digital, por meio de protótipo, conheceu-se o funcionamento de uma trena digital, um dispositivo de medição. Nas alternativas abaixo, qual componente eletrônico existente no kit de robótica não foi preciso utilizar para a montagem desse protótipo?
Módulo RF Transmissor + Receptor 433mhz.
Sensor de Distância Ultrassônico.
Display LCD 16X2.
Potenciômetro Linear 10 kΩ.
Nenhuma das alternativas.

Na aula Robô Sumô [programação e treinamento - parte 1], qual o principal objetivo para a construção de uma arena plana, com espaço delimitado e com superfície lisa?
Para começar o treinamento do robô sumô.
Para começar a construção do robô sumô.
Para começar a vestimenta do robô sumô.
Para terminar a construção do robô sumô.

Após montar os blocos, no software mBlock, de acordo com a programação dos movimentos do robô sumô, é preciso clicar no botão Conectar para iniciar a comunicação entre o software e a placa de Arduino. Ao clicar sobre o botão Conectar, aparecerá um Tooltip solicitando a confirmação da conexão entre os dois dispositivos. Após a conexão, será ativado, na interface do mBlock, o botão Upload que fará o software verificar se não há (…) e, assim, compilará para enviar o programa à placa Arduino. Qual alternativa melhor completa o espaço entre parênteses?
Erros na estrutura do programa.
Erros na estrutura da placa Arduino.
Erros na velocidade do programa.
Erros na mecânica do robô sumô.
Nenhuma das alternativas.

As programações do arduino, como a do robô sumô, por exemplo, não costumam apresentar falhas pois:
Antes de encerrarmos a programação dos blocos/códigos, rodamos uma configuração de conferência de erros.
Por que não existem erros na estrutura da placa Arduino.
Em virtude da grande velocidade dos programas.
Pois nossos estudos apontam para a total ausência desse tipo de falhas de programação.

Para a aula Disputa de sumôs, convencionou-se a pontuação Yukô (equivalente a um ponto), sendo concedido a equipe que vencer o round. Para isso, qual alternativa corresponde a uma situação em que uma equipe ganha um Yukô?
Quando um robô empurrar o adversário para fora da arena, podendo ser o robô inteiro ou qualquer parte do robô que toque a área externa.
Quando um competidor entra na área da arena sem ser autorizado pelo juiz, antes, durante e após a luta, ou demora para sair da área da arena quando na contagem de 5 segundos iniciais da luta.
Quando um competidor ou membros da equipe agredirem verbalmente com insultos ou palavrões o juiz ou seus adversários.
Quando uma equipe derrubar o adversário, mas não conseguir empurrá-lo para fora da arena.
Nenhuma das alternativas.

É possível que ao final da competição proposta pela aula Segunda disputa de protótipos aconteça um empate entre as equipes. Que critérios são, em ordem, determinantes para um desempate?
“Apresentou uma única vez” - “Mecânico funcional (Design Mecânico)” - “Comunicação”.
“Apresentou uma única vez” - “Tempo” - “Comunicação”.
“Mecânico funcional (Design Mecânico)” – “Estratégias” - “Comunicação”.
“Apresentou uma única vez” - “Comunicação” - “Tempo”.

Em algumas aulas da terceira e última etapa do módulo 1, foram estudados diversos dispositivos que detectam determinados estímulos e reagem de maneira específica a partir disso. Entre eles um sensor utilizado para identificar objetos. A qual sensor estamos nos referindo?
Sensor de obstáculo.
Sensor de temperatura.
Sensor de linha.
Sensor de som.

Em uma aula da terceira e última etapa do módulo 1, foi realizada a simulação, com o uso de componentes eletrônicos, presentes no kit de robótica, de um protótipo de um instrumento de medição. Esse dispositivo é:
Trena digital.
Chassi.
Controle motor.
Robô sumô.
Nenhuma das alternativas.

